Tytuł: RC Płock :: Quadrocopter 650
Dodane przez artplo dnia 02.10.2014 19:29
#1
Witam
Po dłuższym letargu postanowiłem zrobić jakiegoś latacza.
Wybór padł na qudrokokpter.
Poprzedni "pająk " bazujący na sterowniku quadroklillera ,był dużym rozczarowaniem , ciągle jakieś problemy , dziwne manewry , dryfowania itp.
Po wnikliwej analizie internetu , wybór padł na DJI Naza V2.z GPS ---sam sterownik.
Silniki: Emax MT3506 CW 650KV - 250W
Regulator: ESC Sunrise BLHELI Multi-20A Slim
Smigła : HQProp MR 12x4,5R
Zasilanie: 4S 5000 mAh
Rama : Tarot 650
Dzisiaj zrobiłem pierwszy lot , miałem duże obawy , DJI ma pewną przypadłość , potrafi niespodziewanie uciec właścicielowi . Jest już pewna grupa ludzi którzy przeżyli te przykre doświadczenie.
Jednak jest o wiele , wiele więcej zadowolonych osób , być może ja będę należał do tej grupy :D
Tak więc po pierwszym oblocie jestem bardzo zadowolony, quad wymaga jeszcze dopieszczenia ustawień , ale na defaulowych lata bardzo ładnie.
Sam assistane jest bardzo prosty , jest kilka ustawień które możemy modyfikować , na pewno się nie zgubimy w setkach ustawień jak, mają niektóre sterowniki (komputery ).
W przyszłości myślę o FPV , ale dopiero jak zaufam DJI
Niedługo wrzucę filmik z pierwszych lotów :)

p.s private9--podziel się swoimi wrażeniami , z tego co widziałem nabyłeś F550 DJI.
Edytowane przez artplo dnia 02.10.2014 19:36
Dodane przez atom dnia 02.10.2014 20:25
#2
Ooo witam w klubie :) od ok miesiąca mam Hexe DJI F550 + Naza V1, GPS , gimbal, podwozie TAROT TL2749-01. Też myślę o dodaniu fpv na bazie modułu iOSD (fajny bo np pokazuje ilość satelit). GPS jeszcze nie podłączałem. W trybie Atti lata super. PIDy ustawiam na bieżąco potencjometrem z apki- to chyba najlepszy sposób- zawsze można dostroić do warunków. Muszę potrenować manual ale najpierw trza będzie skonfigurować w apce expo bo bez tego nie dal się latać- nerwus straszny. Zrobię fotki swojej maszyny i wstawię na forum. Może filmik też będzie. Artplo, liczę w przyszłości na wymianę doświadczeń ;)
Dane:
Rama DJI F550.
kontroler DJI NAZA z GPS,
6x silnik EMAX 2213-935KV
6x śmigło APC 10x4.7
6x regulator DJI OPTO 30A
Podwozie Tarot tl2749
Gimbal RCTimer z kontrolerem HMBGC v1.01
Pakiet Zippy Compact 3S 5800mah 25C
Pozdrawiam
Edytowane przez atom dnia 02.10.2014 20:28
Dodane przez artplo dnia 02.10.2014 21:03
#3
Fajnie , że użytkowników DJI przybywa :D
Expo już sobie skonigurowałem do manuala , ale trochę się boje latać ,maszyna jest dość agresywna w tym trybie
Dodane przez atom dnia 03.10.2014 18:00
#4
Witam,
Poniżej zdjęcia mojej zabawki :)


Pozdrawiam
Dodane przez private9 dnia 04.10.2014 18:18
#5
Witam Panowie,
No to jest już nas coraz więcej :) i fajnie będzie można wymieniać się doświadczeniami.
Panowie jak wagowo gotowe do lotu statki Wam wyszły?
Dodane przez atom dnia 12.10.2014 09:55
#6
Cześć :)
Przepraszam że tak późno ale dopiero dziś odzyskałem swoją wagę. Moja hexa z pełnym ekwipunkiem (i naładowana :D ) waży dokładnie 2,142 kg. Najdłuższy czas lotu to 11min.
Pozdrawiam
Dodane przez red_mens dnia 12.10.2014 17:59
#7
To co ja sprawdziłem na mojej 550XL
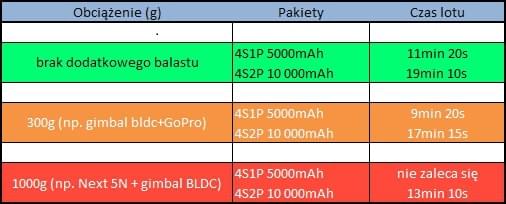
Dodane przez red_mens dnia 12.10.2014 18:26
#8
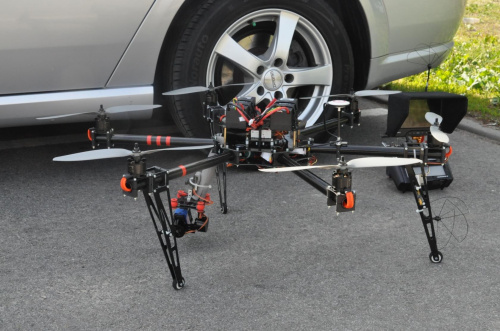
Oczywiście gotowy do lotu na fpv
Waga 4250g
Dodane przez artplo dnia 12.10.2014 20:14
#9
Nie posiadam dokładnej wagi , nigdy nie była potrzebna :D
Waga z pakietem ok 1,5 kg , czas lotu 20 minut , oczywiście bez osprzętu FPV i kamerki.
Dodane przez artplo dnia 20.10.2014 21:06
#10
Podpiąłem sobie pod X1 i X2 zmiane czułości z aparatury {PID ).
Ustawilem pod:
X1- Attitude / Pitch /Roll
X2-basic /Pitch /Roll
Może macie jakieś sugestie z tymi ustawieniami , czy są odpowiednie ?
Dodane przez red_mens dnia 22.10.2014 19:52
#11
Arturo ,
sprawdź na tej stronie , może znajdziesz lub dopasujesz u siebie
mnie się przydało
https://docs.goog...xZ3c#gid=0
Dodane przez artplo dnia 22.10.2014 20:05
#12
Wczoraj robiłem próby , jeżeli chodzi o Attiude to widać różnice jeżeli operuje ustawieniami pod X1
Natomiast jeżeli chodzi o Basic która jest pod X2 , nie zauważyłem żadnej róznicy mimo dania Pid'ow na maxa czyli 300
Oczywiście w assisatane suwaczki pod X1 i X2 chodzą jak należy , wartości są zmieniane spod aparatury
Sam teraz nie wiem czy zmieniać wartości w assiatne za pomocą komputera ?
Dodane przez private9 dnia 23.10.2014 18:59
#13
Witam,
A ja się tak zapytam, na cholerę te ustawiania z apki ? Do czego ma to służyć? U siebie ustawiłem praktycznie wg instrukcji i do nagrywania materiału z powietrza mam czysty stabilny obraz. No chyba że do innych celów?
Dodane przez artplo dnia 23.10.2014 21:19
#14
Arek , też tam myślałem , ale dzisiaj robiłem próby przy dość silnym wietrze i widać róznice jak się operuje PID, ami
Kopter możesz sobie ustawić do różnych warunków atmosferycznych.
Oczywiście przy dobrych warunkach nic nie trzeba ustawiać